 全球再生塑料资讯站
机器人废物分选框架最大化经济价值与回收
要点
- 研究在《自主机器人》期刊发表,提出VARS实时决策架构以优化回收分选。
- 传统批量分选依赖形状、密度或磁性,无法实现高品质再制造所需的洁净分离。
- 现有规划算法优先吞吐量,导致高价值材料流失并引发降级回收(downcycling)。
- 研究将分选建模为带时间窗的定向问题,属NP-hard组合优化模型。
- 传送带分选中物体可及性受位移限制,等待时间物理上无意义,时间可行性为主约束。
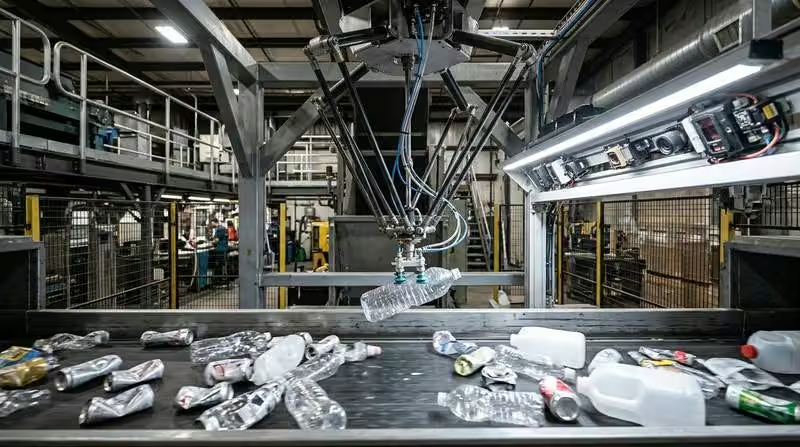
向循环经济的转型要求从日益复杂且成分多样的废弃物流中高质量地回收材料,然而传统的自动化分选系统往往难以提供实现高品质再制造所需的差异化能力。在《自主机器人》(Autonomous Robots)期刊上发表的一项研究中,Konstantinos Kokkalis、Maria Koskinopoulou、Fotios K. Konstantinidis、Angelos Amditis 和 Panayiotis Frangos 提出了一种名为“价值感知机器人分选”(Value-Aware Robotic Sorting,简称 VARS)的实时决策架构。现代回收设施面临的主要任务是从随机的传送带流中分离出纯净的材料组分,而依赖形状、颗粒密度或磁性等物理特征的传统批量分选方法无法实现洁净分离。配备先进视觉算法的高速工业机器人已成为应对这一挑战的有前景的解决方案,但现有的任务规划机制通常优先考虑原始操作吞吐量,而非目标物体的实际经济或环境价值。通过将分选问题从基础的取放频率优化重新定义为一种经济
在期望效用最大化问题中,新开发的框架展示了机器人操作器如何有选择地跳过低价值或模糊不清的物品,以维持输出流的纯度并提升整体收益。
当前控制机器人分选设备的标准规划算法长期遵循“吞吐量优先”的范式,将移动传送带上所有可检测到的物体均视为同等价值的目标。然而,在快节奏的工业回收场景中,废物流在商业价值、单位质量及感知分类置信度方面存在巨大差异。在典型的重载工况下,进入作业空间的物品数量远超机械臂在物理上能够拦截和分选的数量。当机器人规划系统仅专注于最大化单位时间内的抓取与放置次数时,往往会将关键的循环时间消耗在低影响或识别模糊的物体上,导致高价值且易于回收的材料越过下游边界而流失。这种运营层面的资源错配直接导致降级回收(downcycling),即回收批次中含有过多的交叉污染,无法满足循环制造应用所要求的严格技术标准。
为克服以吞吐量为导向的分选模式所固有的低效问题,研究人员将高速机器人拣选问题建模为带时间窗的定向问题(Orienteering Problem with Time Windows),这是一种历史上被归类为非确定性多项式时间困难(NP-hard)问题的经典组合优化模型。在经典定向问题中,智能体必须在严格遵守旅行预算的前提下,访问所选的目标节点子集,以获取尽可能高的得分。作者通过引入时间依赖的执行窗口以及一个感知不确定性的经济效用模型,并将该模型直接嵌入实时机器人控制回路,从而将这一数学表述适配于动态传送带环境。由于传送带持续运行,每一件被检测到的废弃物仅在其越过上游工作区边界至越过下游边界这一严格限定的时间区间内可被触及。与经典静态定向问题中旅行智能体可在站点外等待直至到达窗口开启不同,连续传送带分选将物体的可及性与传送带位移直接关联,使得等待时间在物理上失去意义,并将时间可行性确立为主要的运行约束。
编辑观点
该架构通过经济效用最大化替代吞吐量优先,有助于解决高价值材料流失导致的降级回收问题。产业链应关注如何将此类实时决策模型嵌入现有机器人控制回路,以提升分选纯度与整体收益。
常见问题
VARS框架怎么避免机器人抓低价值垃圾?
VARS通过计算期望效用,让机器人主动跳过低价值或模糊物品。依据是框架将分选建模为经济效用最大化问题,而非单纯追求吞吐量,从而保留循环时间给高价值目标。
传送带速度0.5米每秒时,VARS分选纯度如何?
在0.5米每秒传送带速度下,VARS显著提升了输出流纯度。依据是物理试验显示,价值感知算法在过载状态下,归一化回收效用和纯度均高于传统吞吐量优先算法。
VARS对再生塑料厂有什么实际影响?
VARS能减少交叉污染,提升再生批次纯度。依据是框架通过非对称惩罚机制,避免低置信度物品污染高纯度料箱,满足循环制造的技术标准。