【英国】病毒式帖子夸大英国“吃塑料”机器鱼的能力
要点
- Gillbert原型机可收集直径约2毫米或更大的微塑料颗粒。
- 该项目源自萨里大学自然机器人竞赛,由本科生Eleanor Mackintosh设计。
- Gillbert目前为遥控模式运行的实验性原型,未进行大规模实际部署。
- 微塑料去除面临水下能见度低、导航困难及电池续航有限等技术障碍。
社交媒体上流传的帖子声称,英国研究人员已开发出一种仿生机器鱼,能够游弋于海洋中并“吞食”那些难以通过传统清理手段去除的微塑料。然而,现有证据表明,这仅是一个实验性原型,并非经过验证的海洋清理方案,且该机器鱼并未如许多帖子所暗示的那样真正“吞食”或消化塑料。因此,我们认定该说法具有误导性。
社交媒体帖子
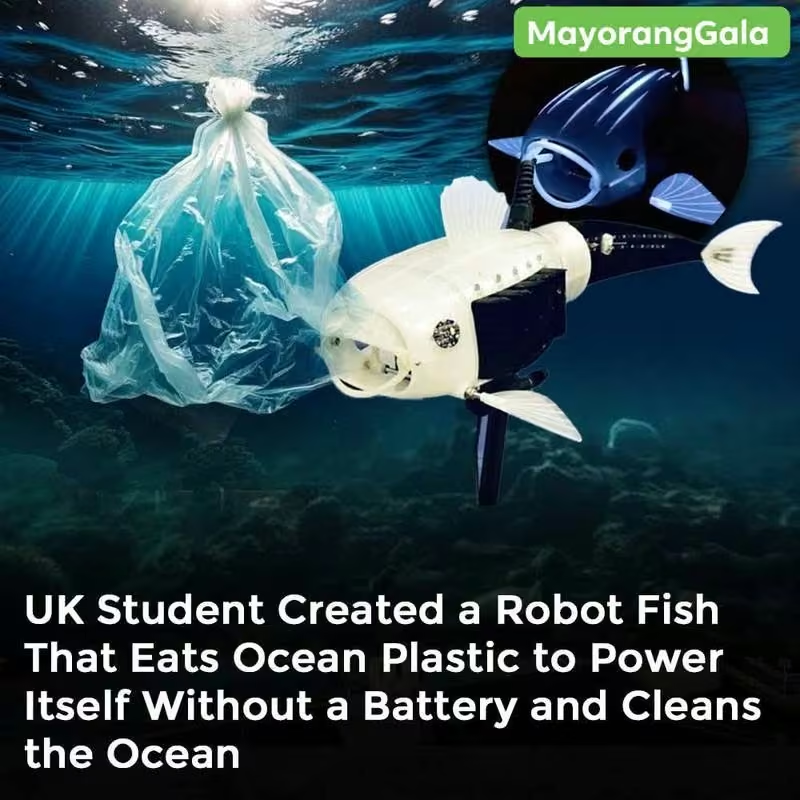
多条社交媒体帖子分享了机器鱼的图片,配文声称英国研究人员制造出了一种能够“吃塑料”的鱼。
事实核查
机器鱼确实存在
这一病毒式传播的说法源于英国萨里大学(University of Surrey)的一个真实项目。据萨里大学介绍,该概念源自其“自然机器人竞赛”(Natural Robotics Contest),这是一项面向公众的竞赛,邀请参赛者设计受自然启发、旨在应对环境挑战的机器人。获胜方案由本科生埃莉诺·麦金托什(Eleanor Mackintosh)提交,她提出了一种鱼形机器人,能够过滤水道中的微塑料。
研究人员随后将该概念转化为名为“吉尔伯特”(Gillbert)的工作原型。萨里大学记录了该项目,并在题为《自然机器人竞赛:众包仿生设计》(The Natural Robotics Contest: Crowdsourced Biomimetic Design)的学术论文中进行了描述。论文指出,该机器人在游动过程中利用特制的鳃状结构过滤水中的微塑料。论文将吉尔伯特描述为一种基于新型3D打印鳃过滤系统构建的开源机器鱼,而非完全部署的清理机器。
关于该原型的报道指出,该机器人可通过让水流经网状鳃过滤器来收集直径约2毫米或更大的微塑料颗粒,同时截留塑料颗粒。收集到的材料随后可被取出进行分析或处置。
该机器人并未真正“吞食”塑料
病毒式传播说法中最具误导性的部分,是反复描述该机器人“吞食”微塑料。
萨里大学提供的现有说明显示,吉尔伯特作为过滤装置运行。水进入机器人,穿过类似鳃的网状结构,塑料颗粒则被截留在过滤器内。该机器人并不消化塑料,不将其转化为能量,也不像生物体摄取食物那样进行生物性废物处理。
尽管部分媒体报道将该装置称为“吃塑料的机器鱼”,但技术说明明确指出其工作原理为过滤与收集。因此,“吃”这一表述仅作为比喻,用以描述机器人的机械功能,因为该装置并不具备生物意义上的塑料消耗或处理能力。
目前仍为原型机,并非经过验证的海洋清理方案
病毒式传播的帖子还营造出一种印象,即Gillbert已经是一项能够大规模清理海洋的实用技术。然而,现有证据表明,该项目仍处于概念验证原型阶段。
据相关报道,Gillbert的早期版本在遥控模式下运行。研究人员曾讨论开发未来世代,使其具备更高的自主性并能够覆盖更远的距离,但这些能力尚未在大规模实际部署中得到验证。
萨里大学机器人专家、该项目核心研究人员之一Robert Siddall博士表示,该机器人是理解并应对塑料污染的初步步骤,而非完整的解决方案。他指出:“我们尚不清楚排入水道的绝大部分塑料最终流向何处。我们希望这条机器鱼及其未来迭代版本,能成为帮助我们发现并最终控制这一塑料污染问题的正确方向上的第一步”(来源)。他的言论表明,该项目旨在作为早期研究工具,而非能够独立解决海洋污染问题的成熟技术。
微塑料的去除仍是一项重大挑战
微塑料去除这一更广泛的难题,为病毒式帖子中缺失的背景信息提供了补充。
科学综述指出,由于微塑料体积小、分布广泛且常与天然物质混合,其去除难度极大。目前的去除技术包括过滤系统、分离技术、废水处理工艺、吸附方法以及实验性生物方法。然而,研究人员一致指出,目前尚不存在任何单一成熟技术,能够在大尺度上高效地从开放海洋中去除微塑料。
研究人员同时指出,机器人清理系统在实际应用中面临诸多障碍,包括水下能见度低、导航困难、电池续航有限、维护需求高,以及在广阔海洋环境中定位微小塑料颗粒的难题。许多塑料污染物位于水面以下或被困于海底,使得面向水面的收集系统难以触及。
因此,专家普遍将机器人清理技术视为辅助工具,认为其有助于在特定区域收集或监测污染,而非解决全球塑料危机的独立方案。
吉尔伯特(Gillbert)展示了一种收集微塑料的创新方法,并凸显了仿生机器人未来在环境监测与清理工作中可能发挥的作用。
然而,该项目被定位为实验性原型,研究人员已探讨系统的未来改进方向及潜在衍生版本。萨里大学(University of Surrey)及该项目的学术论文将吉尔伯特描述为基于竞赛获奖设计开发的原理验证型机器鱼,而非已投入使用的海洋清理技术。
结论
相关说法具有误导性。萨里大学的研究人员开发了一款名为吉尔伯特的仿生机器鱼,能够过滤并收集水中的微塑料。但网络热帖夸大了该技术,暗示该机器人“吞食”塑料且已具备大规模清理海洋的能力。事实上,吉尔伯特是一款实验性原型,其功能是过滤和捕获微塑料,而非消化塑料;研究人员自身也将其定位为应对塑料污染的早期探索,而非经过验证的解决方案。
编辑观点
该原型机展示了仿生技术在环境监测中的潜力,但距离商业化应用仍有距离。从业者应关注上游污染源头控制,而非依赖单一清理技术,需继续优化分选与再生工艺以提升rPET、rPP等再生料的质量与产量。
常见问题
Gillbert机器鱼真的能吞食塑料吗?
不能。Gillbert通过鳃状结构过滤水流,截留直径约2毫米或更大的微塑料颗粒,并不消化塑料或将其转化为能量,其本质是机械过滤与收集装置。
Gillbert能过滤多小的微塑料?
目前仅能收集直径约2毫米或更大的微塑料颗粒。由于微塑料体积小且分布广泛,现有技术尚无法在大尺度上高效去除更细小的颗粒,该原型机仍处概念验证阶段。
机器人清理能替代传统塑料回收吗?
不能。专家视机器人清理为辅助工具,用于特定区域监测或收集,无法解决全球塑料危机。传统机械回收、化学回收及分选清洗仍是处理宏观塑料废物的核心手段。