【德国】Flinker机器人将塑料零件分类至托盘
要点
- Franz Wolf 工厂部署了首台 Yaskawa GP7 折臂机器人,臂展近 1 米,负载 7 公斤。
- 自动化系统每小时处理 1400 件零件,替代了原本需两名员工完成的人工分拣任务。
- 系统实现 12 小时自主运行,操作员仅需每 12 小时花费不足 10 分钟进行堆垛转移与空托盘补充。
- EGS 提供 SUMO Ecoplex2 托盘堆垛机,可处理高度达 0.8 米的堆垛,并支持欧标托盘堆叠。
作为一家传承至第三代的家族企业,Franz Wolf Kunststoffverarbeitung GmbH 长期为汽车、电子及传感器领域的客户提供服务。其设备阵容包含约 40 台注塑机,并持续进行现代化升级。
在一台 Arburg Allrounder 40 吨注塑机上,正在大批量生产用于转向角传感器的小型精密塑料部件,采用八腔模具一次成型。整个模次由直线取件系统取出并去除浇口。在此过程中,每组四个部件以镜像对称的方式分布在浇口两侧。
此前,单个部件由直线取件系统放置于传送带上,随后无序地落入纸箱中。就在该生产线已投入运行的情况下,客户突然提出新要求:今后需将部件单独放置于专用包装内交付。
每小时 1400 件部件需按正确方向分拣
具体而言,系统需每小时将约 1400 个部件按正确方向分拣至客户提供的托盘中,托盘尺寸为 600×400 毫米,每个托盘容纳 112 个部件。随后,这些托盘需堆叠至欧标托盘上并加盖。若采用人工操作,此任务将占用近两名员工,且工作性质极为单调。
因此,亟需对该流程进行自动化改造。然而,直线取件系统并非可行的解决方案。尽管它是从注塑机中快速且低成本取出部件的有效手段,但并不适合将部件逐个精准放置至托盘中。此外,还需解决托盘的拆垛与堆垛问题。
面对这一挑战,总经理 Moritz Kaiser 回忆起其长期合作伙伴 Dunkermotoren 曾收购自动化企业 EGS。事实上,EGS 确实能够基于其标准码垛系统提供适配方案。
部件交接接口未出现技术障碍
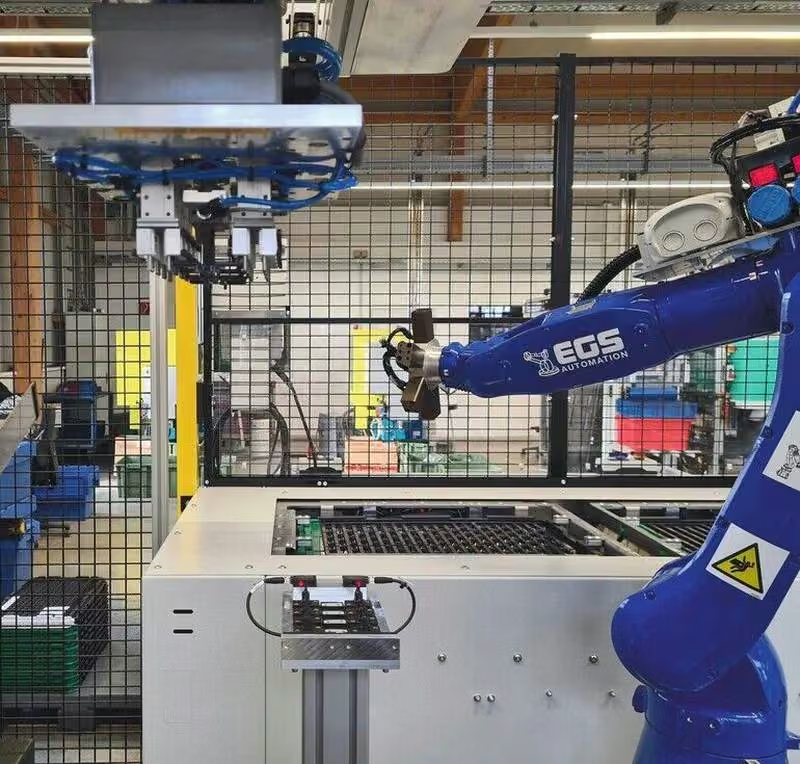
该系统的核心设备为 SUMO Ecoplex2 托盘堆垛机,可处理高度达 0.8 米的堆垛。单个部件的搬运由 Yaskawa 的 GP7 折臂机器人完成,该机器人臂展接近 1 米,负载能力为 7 公斤。剩余的关键问题在于部件的交接环节。“Dürrschmidt 的直线取件系统应继续负责从注塑机中取出部件,因此必须实现部件的交接。我们曾担心在接口处可能出现技术问题,”技术总经理 Moritz Kaiser 回忆道。
尽管此类接口协调与作业区域监控是EGS的日常工作,但Hartmut Pfalzgraf——该项目的EGS负责人——表示,在具体实施过程中,Dürrschmidt公司在协调工作上给予了极大便利。
机器人动态性能得到充分发挥
取件装置将包含8个零件的一模次产品,按照其在模具中的注塑状态,精准放置于交接站。每个零件的存在状态均通过传感器实时监控。随后,安川(Yaskawa)机器人迅速移动至交接站,利用其转塔式夹爪依次拾取4个零件,并将其放入SUMO码垛系统中已准备就绪、等待填充的托盘(Tray)的空闲巢位中。
机器人系统自主运行12小时
该流程对同一模次中的第二组4个零件重复执行。在此过程中,系统同时解析零件的相对方向,确保每个零件以正确姿态放置。由于注塑机每21秒生产8个零件,机器人需在该时间窗口内完成4次托盘与交接站之间的往返,并执行16次取放(Pick&Place)操作。这一高强度任务使安川机器人全程无停顿,其动态性能被充分利用。
当托盘装满后,系统将其转移至已装满托盘的堆垛上,直至堆垛达到最大高度,随后通过输送带输出。Moritz Kaiser表示:“操作员仅需每12小时将4个满载堆垛从输送带转移至欧标托盘(Europalette)并运走,同时补充4个新的空托盘堆垛。整个过程耗时不足10分钟,之后自动化系统即可再次自主运行12小时。”
首台多关节机器人正式投入生产
随着EGS系统的交付,Franz Wolf Kunststoffverarbeitung工厂迎来了其首台多关节机器人。初期的担忧与顾虑已被证明毫无必要:系统交付时,EGS提供了为期两天的操作培训,涵盖设备操作及潜在故障处理。日常操作中无需使用机器人编程手持终端。
公司管理合伙人Petra Kaiser表示:“我们非常认可机器人技术所展现的灵活性与可靠性。这不会是我们工厂部署的最后一台机器人,我们计划逐步深入掌握相关技术。EGS的支持力度完全契合我们的需求与期望。”
劳动力短缺已成历史:人工智能如何提升竞争力
编辑观点
该案例验证了多关节机器人在精密注塑后处理中的高动态性能与可靠性,解决了小批量、高频率零件的定向分拣难题。再生塑料企业可关注此类自动化分选与码垛技术,以提升再生料包装效率并应对劳动力短缺,同时需评估接口协调与传感器监控在复杂工况下的稳定性。
常见问题
Franz Wolf 工厂为何要引入机器人分拣系统?
客户突然要求将部件单独放置于专用包装内交付,且每小时需分拣 1400 件。人工操作需占用近两名员工且工作单调,直线取件系统无法实现精准定向放置,因此需自动化改造。
该自动化系统每小时能处理多少件零件?
系统每小时需分拣约 1400 个部件。注塑机每 21 秒生产 8 个零件,机器人需在该时间窗口内完成 4 次托盘与交接站之间的往返,并执行 16 次取放操作。
机器人如何确保零件以正确姿态放入托盘?
系统通过传感器实时监控零件存在状态,并在搬运过程中解析零件的相对方向。Yaskawa 机器人利用转塔式夹爪依次拾取零件,确保每个零件以正确姿态放入 SUMO 码垛系统的空闲巢位中。